

ArmSoM 的 AIM7 演示将 IMX219 和 OV13850 相机集成到一个 RK3588 设置中。对于多摄像头集成来说是一个有用的参考。演示的硬件和图像应保留在示例中;相机数量本身并不能建立同步捕获或持续的帧速率。
观看四摄像头演示
原始ArmSoM文章中保留的视频。
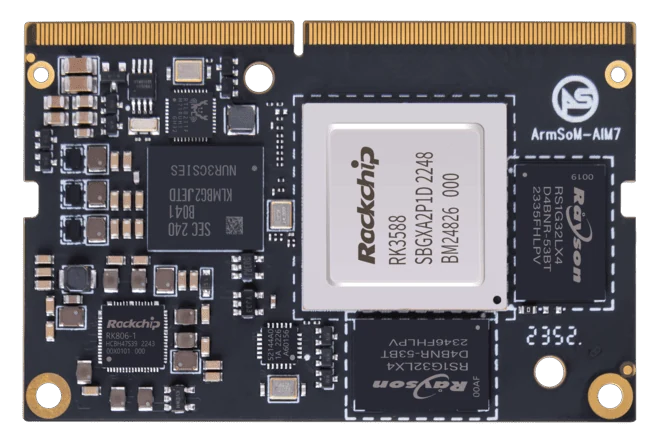
ArmSoM AIM7
记录每个摄像机路径
识别每个相机使用的传感器、连接器、电缆和驱动程序。在设置中保留图像版本和捕获设置。在组合摄像机之前单独启动它们,以便隔离路由或驱动程序问题。如果应用程序依赖于同步和吞吐量,则它们需要自己的测量。
使捕获设备可识别
将每个相机映射到其物理连接器、传感器配置和捕获设备。设备编号在重新启动后可能会发生变化,因此请保留稳定的方式来识别每条路径。在安装过程中保留映像版本和配置更改。在尝试重现演示之前,应先与团队确认演示中缺少的细节。
测量您需要的结果
多视图显示器可以显示多个提要,而无需证明同步捕获。如果时间很重要,请测量时间戳对齐情况。如果系统记录或运行推理,请测量这些服务处于活动状态时的丢帧和持续吞吐量。将传感器设置、冷却和存储配置与结果一起保存。
根据您的要求进行选择
要求或情况 | 评估什么 | 决定详情 |
看得见的示范 | 多个摄像机视图 | 仅描述观察到的行为。 |
复制包 | 载体、传感器、图像和设置 | 需要重复设置。 |
进一步验证 | 计时、跌落和持续负载 | 需要单独测量。 |
示例设计
将已发布的演示与新的相机组合分开
现有的 AIM7 演示涉及特定平台上的 IMX219 和 OV13850 相机。不同的载体、电缆长度或传感器版本会创建新的验证任务。保留已知配置并一次更改一个元素。对于同时捕获,记录活动摄像机、格式和时间戳;看到四个预览窗口本身并不能证明同步采集或持续记录。
硬件和文档
AIM7 · RK3588
RK3588 模块,带有 6 TOPS NPU 和 260 引脚 SO-DIMM 连接器。 ArmSoM测试了Jetson Nano B01载体;这并不与所有 Jetson 运营商或 NVIDIA 软件建立兼容性。
常见问题
四机位显示是否能保证同步拍摄?
不。同步需要传感器和时间戳证据。
是否可以在每个 AIM7 运营商上采用相同的设置?
否。相机路由和可用连接器取决于运营商。
产品信息和支持
来源
由 ArmSoM 使用以下文档编写。示例设计是建议,而不是测量的客户安装。