

Raspberry Pi 相机需要的不仅仅是色带适配器才能在另一块板上工作。传感器驱动器、控制接线、车道路由和软件支持必须全部匹配。评估 ArmSoM 相机设置时,请使用准确的传感器和载体组合。
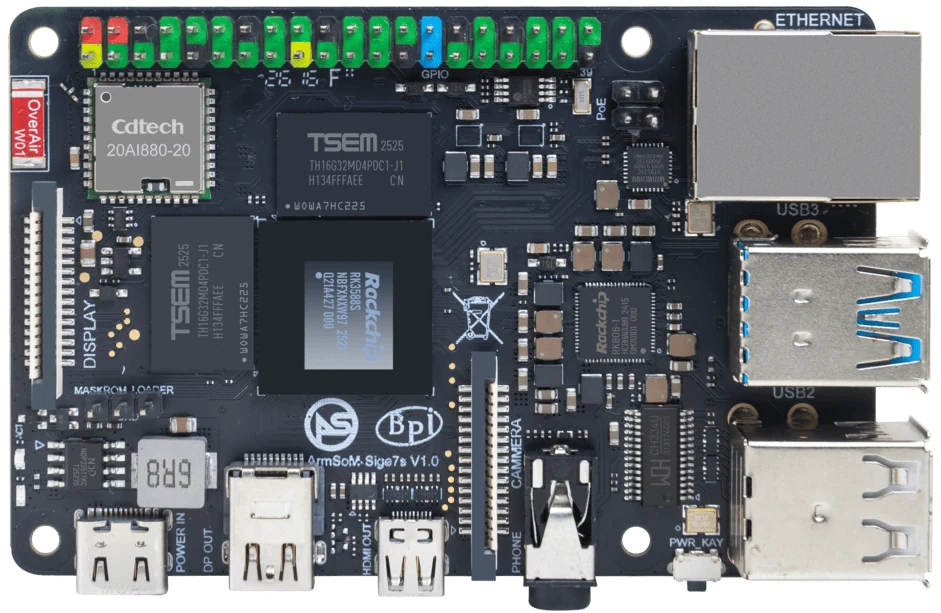
ArmSoM Sige7s
识别产品名称后面的传感器
记录传感器型号、模块版本、连接器引脚分配和所需耗材。检查目标板映像是否有匹配的驱动程序和设备树配置。机械配合电缆可以连接不兼容的信号。在涉及最终视觉应用程序之前,使用支持的工具验证捕获。
检查软件管道
传感器驱动程序必须与图像和设备树配置相匹配。 ISP 路径、调整和用户空间捕获工具也会影响结果。首先以记录的模式验证设备发现和捕获。然后评估曝光、颜色、帧稳定性和所需的分辨率。驱动程序列表中的传感器名称并不能证明使用它的每个模块都已被验证。
在测试级别发布兼容性
说明相机 SKU、主板版本、图像和成功模式。包括不支持的控件或帧速率等限制。将电缆和配置保留在测试记录中。推荐已知的经过测试的组合(如果可用),而不是承诺与所有 Raspberry Pi 相机兼容。
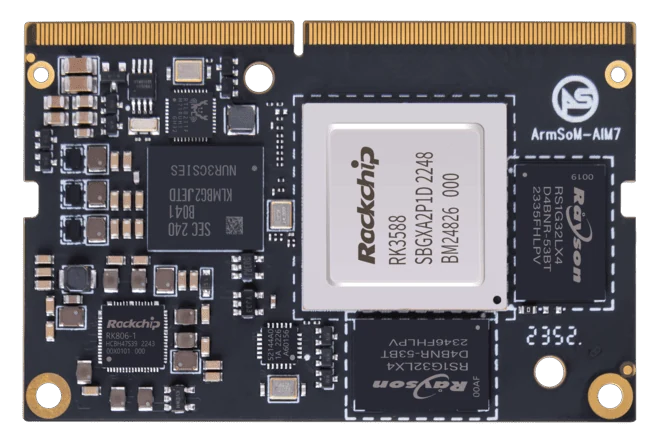
ArmSoM AIM7
根据您的要求进行选择
要求或情况 | 评估什么 | 决定详情 |
机械 | 间距、方向和车道数 | 比较已发布的引脚排列。 |
电气 | 电源和信号路由 | 连接前解决冲突。 |
软件 | 驱动器、调谐和捕捉模式 | 记录可重复的结果。 |
示例设计
当传感器不受支撑时,可以安装带状电缆
考虑一个将 Raspberry Pi 相机移动到 Rockchip 板的项目。连接器只是问题的一层:通道分配、电压、时钟、传感器驱动程序和图像处理配置也必须匹配。识别传感器而不是依赖相机的零售名称。从明确记录目标板和图像的传感器开始,然后在添加推理或记录之前测试应用程序的捕获格式。
硬件和文档
Sige7s · RK3588S
RK3588S、6 TOPS NPU、千兆以太网和可拆卸 eMMC。尺寸:85 × 56 × 17 mm。更换 eMMC 之前请断开电源。
Sige5 · RK3576
RK3576,四个 Cortex-A72 和四个 Cortex-A53 内核,6 TOPS NPU,双千兆以太网和 M.2 PCIe 2.1 x1。
AIM7 · RK3588
RK3588 模块,带有 6 TOPS NPU 和 260 引脚 SO-DIMM 连接器。 ArmSoM测试了Jetson Nano B01载体;这并不与所有 Jetson 运营商或 NVIDIA 软件建立兼容性。
常见问题
支持IMX219是否意味着所有IMX219相机都可以工作?
否。相机模块接线、电源和配置可能有所不同。
产品信息和支持
来源
由 ArmSoM 使用以下文档编写。示例设计是建议,而不是测量的客户安装。