

低延迟视频是一个管道问题。捕捉、缓冲、编码、传输和显示都会增加延迟,即使某一阶段速度很快。测量从摄像机看到的事件到观看者收到的输出。
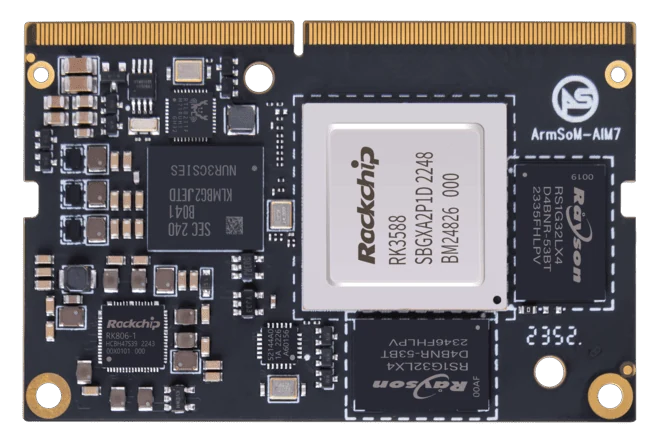
ArmSoM AIM7
找到缓冲区
列出捕获软件、编码器、网络传输和播放器中的队列。记录其设置并在代表性网络条件下进行测试。较低的缓冲可以减少延迟,同时增加对抖动或数据包丢失的敏感度。一起报告延迟变化和可见故障,而不是提供单个最佳情况数字。
检查每个队列
相机缓冲区、编码器设置、传输恢复和播放器缓冲都会增加延迟。减少队列可以提高新鲜度,但可能会增加负载下的丢帧率。一起测试所需的图像质量和网络状况。在 Sige7 或 AIM7 上,验证应用程序实际使用的硬件媒体路径。
包括退化条件
在现实的网络拥塞、存储工作和热条件下运行管道。检查相机断开连接或数据包丢失时会发生什么情况。定义是否应丢弃过时的帧以及接收器如何检测中断的馈送。发布包含编解码器、帧大小、速率、网络和显示详细信息的结果,以便数字保持有意义。

ArmSoM Sige7
根据您的要求进行选择
要求或情况 | 评估什么 | 决定详情 |
捕获和编码 | 时间戳和队列策略 | 定位提前延迟。 |
网络 | 丢失和拥堵 | 测试现实条件。 |
解码并显示 | 播放器缓冲和刷新 | 测量最终可见结果。 |
示例设计
测量从事件到显示结果的延迟
低延迟相机链路包括曝光、传感器读出、缓冲、编码、传输、解码和显示刷新。仅对网络数据包或模型调用进行计时会错过大部分延迟。尽可能使用可重复的可见事件和同步测量。报告预期网络条件下的典型和最坏情况行为(包括拥塞),而不是呈现孤立的最佳结果。
硬件和文档
Sige7 · RK3588
RK3588、6 TOPS NPU、双 2.5GbE 和 M.2 PCIe 3.0 x4。检查所选的eMMC和无线配置。
AIM7 · RK3588
RK3588 模块,带有 6 TOPS NPU 和 260 引脚 SO-DIMM 连接器。 ArmSoM测试了Jetson Nano B01载体;这并不与所有 Jetson 运营商或 NVIDIA 软件建立兼容性。
常见问题
我可以根据编码器规范声明延迟吗?
不。完整路径及其缓冲决定端到端延迟。
产品信息和支持
来源
由 ArmSoM 使用以下文档编写。示例设计是建议,而不是测量的客户安装。