

RK3668 将通用处理、设备端人工智能、视频、显示和高速扩展结合在一个提议的平台中。 RK3668 应用平台展示了 Rockchip 新旗舰 SoC 的方向,并为未来的 ArmSoM 硬件规划提供有用的输入。
本文遵循提供的 REL02 PDF,文件名中注明日期为 2026-10-09,页面为 9。每个原始页面都包含为清晰的图像;单击它可以放大。未更改的 PDF 可在下面下载。该来源混合了中文和英文,因此所有四篇文章都使用相同的源图像以及本地化的解释和标题。 图表是源数据,不是 ArmSoM 测量值。预期时钟、工程样品时序和接口计划并非最终生产规格。
源 PDF 页面 1:封面:RK3668 应用程序。
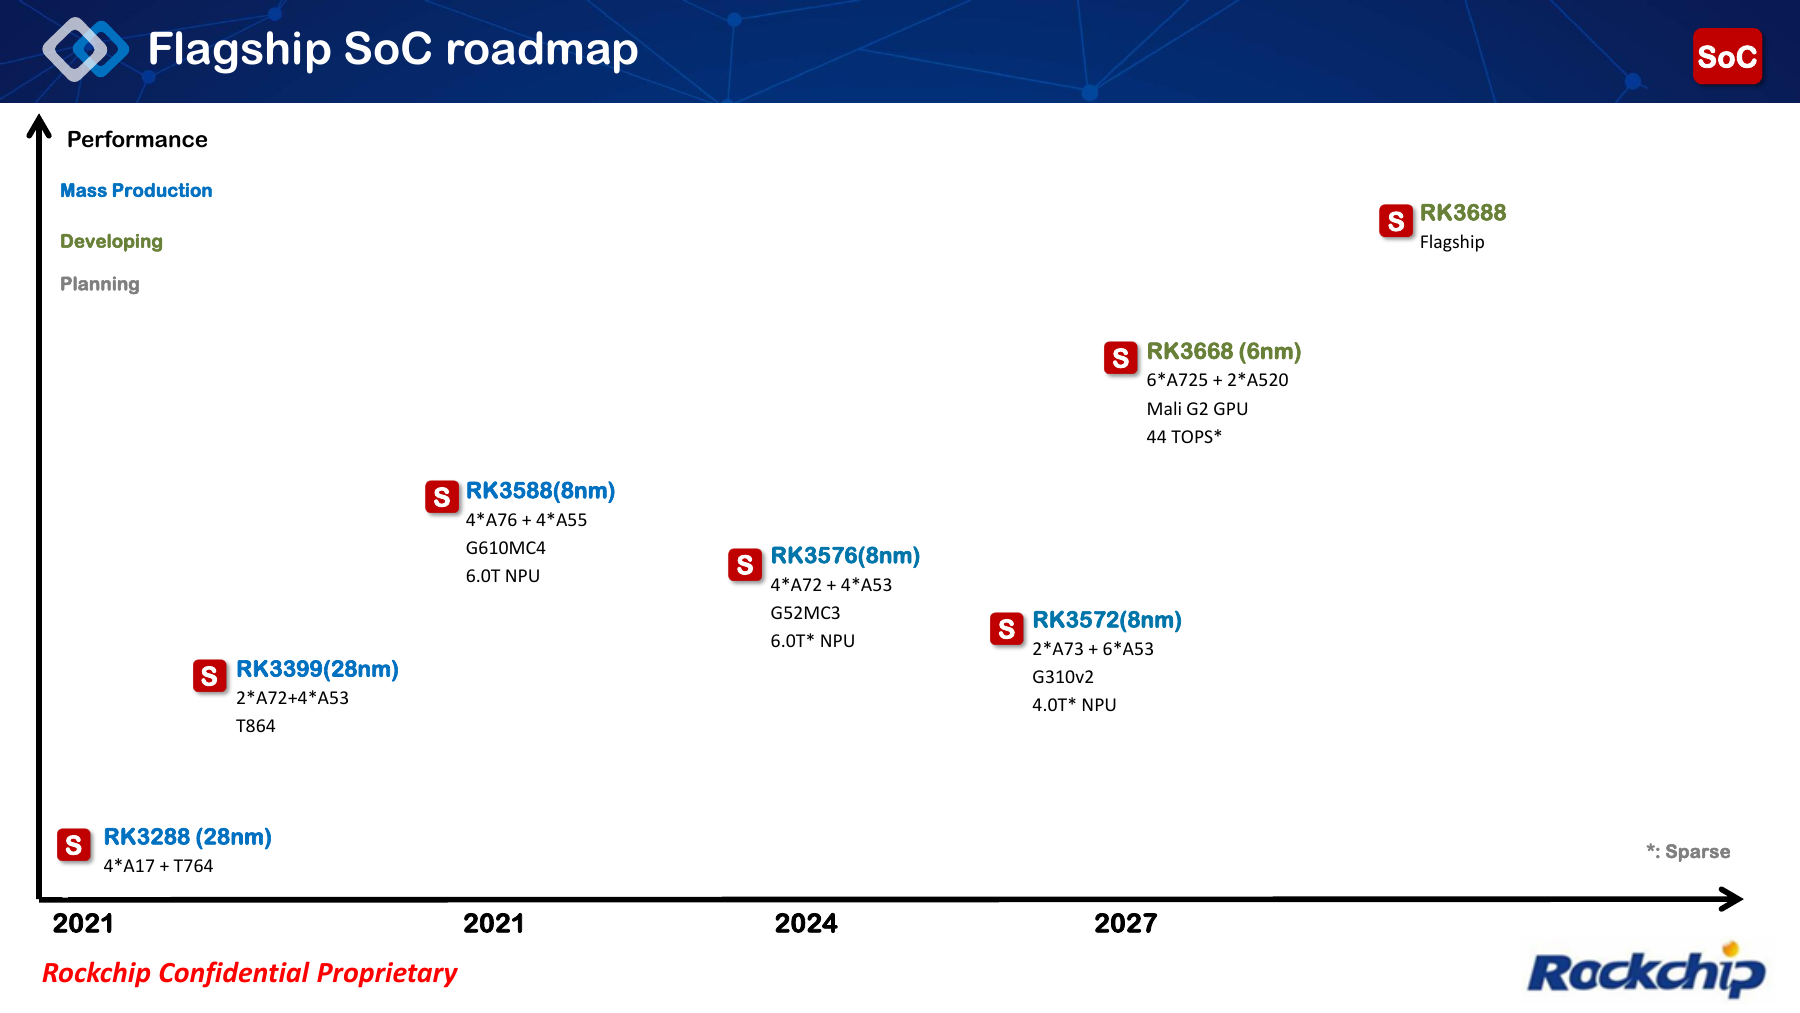
1。路线图:将 RK3668 和 RK3688 分开
2 页将 RK3668 标识为 6nm 平台,具有 6× Cortex-A725 + 2× Cortex-A520、Mali G2 GPU 和 44 TOPS 稀疏 NPU。 RK3688作为后来的旗舰计划单独出现。 RK3668 规格不得重新标记为 RK3688 规格。
页 3 给出 Q1 2027 用于工程样品 (ES)。这是一个规划里程碑,而不是量产日期或 ArmSoM 产品发布。封装细节仍待确定,间距标记为 0.65,但没有最终封装尺寸。选择硬件时,应根据每个型号自己的文档检查路线图中的历史平台速记。
源 PDF 页面 2:旗舰 SoC 路线图。
2。 CPU 和 GPU:软件迁移与计算一样重要
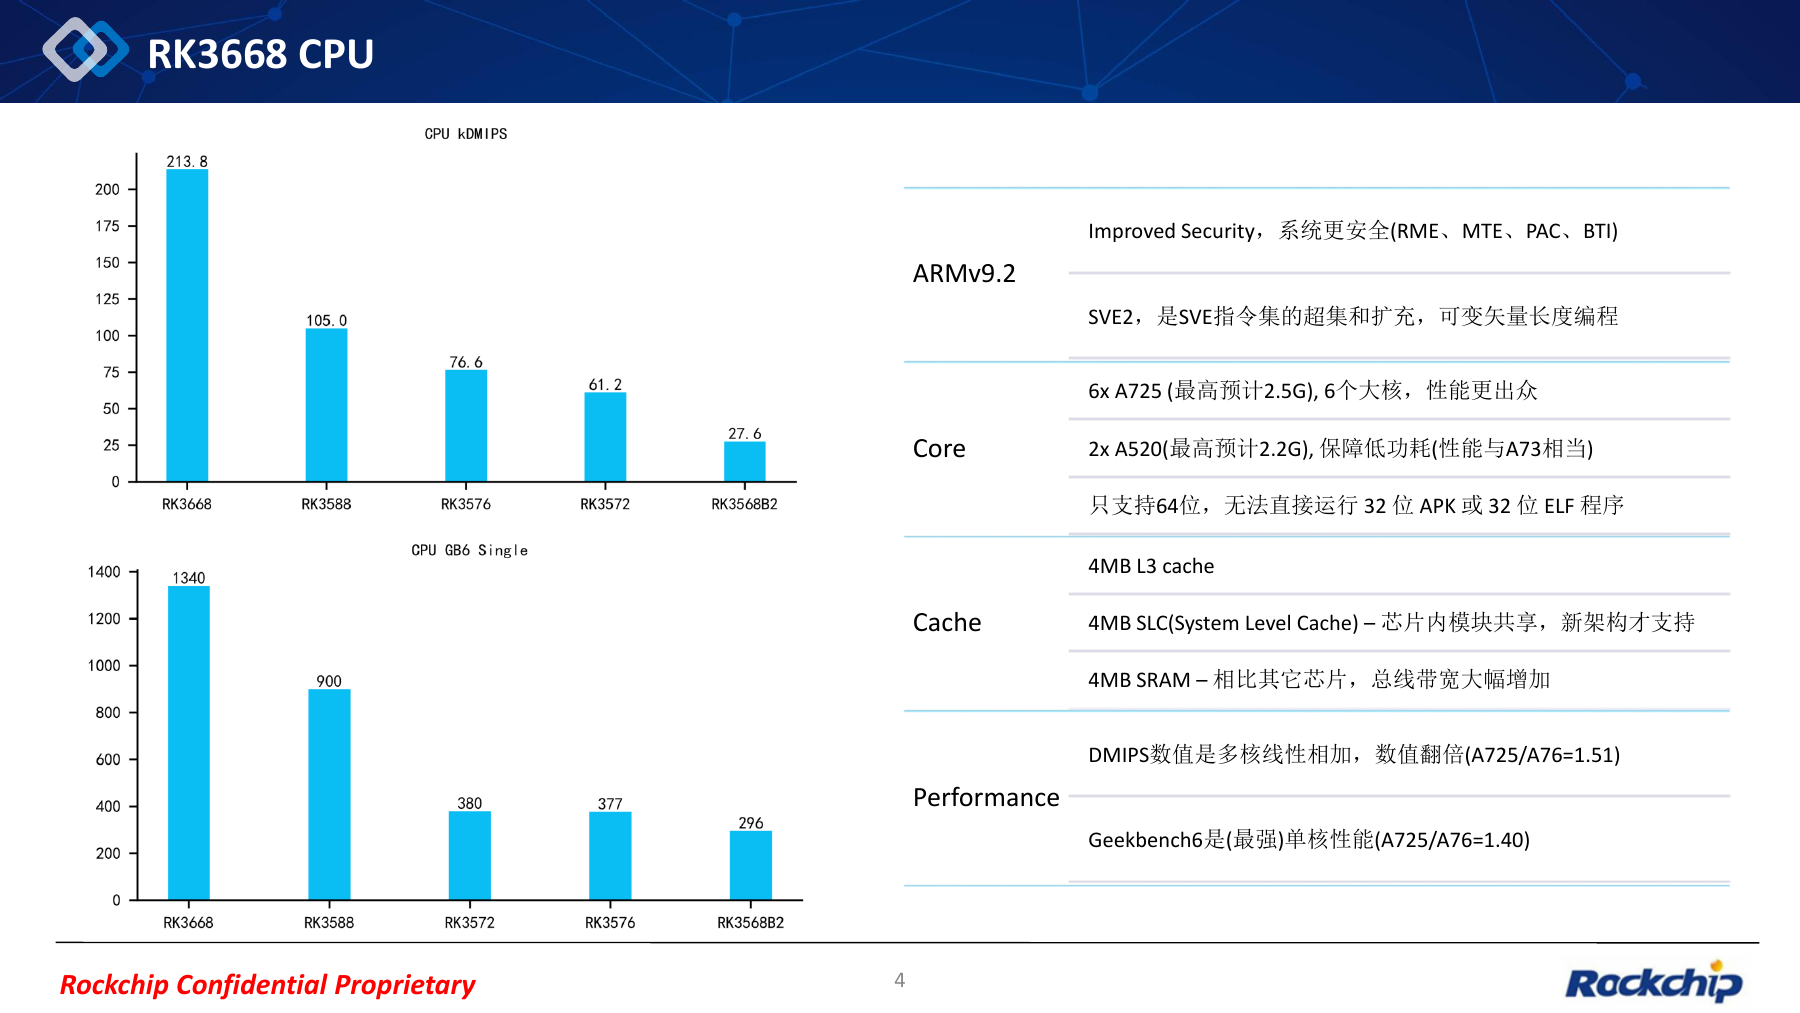
Armv9.2 CPU 结合了六个 Cortex-A725 内核, 预期最大值 2.5GHz 和两个 Cortex-A520 内核 预计2.2GHz。该卡组列出了 SVE2 和 RME、MTE、PAC 和 BTI 安全功能,以及 4MB L3、4MB SLC 和 4MB SRAM。
64 仅位执行 是一个关键的迁移限制:消息来源称32位APK和ELF程序无法直接运行。在迁移之前清点 Android 应用程序、专有库、外围服务和算法依赖项。硬件安全功能也不能确定特定 SDK 默认启用它。
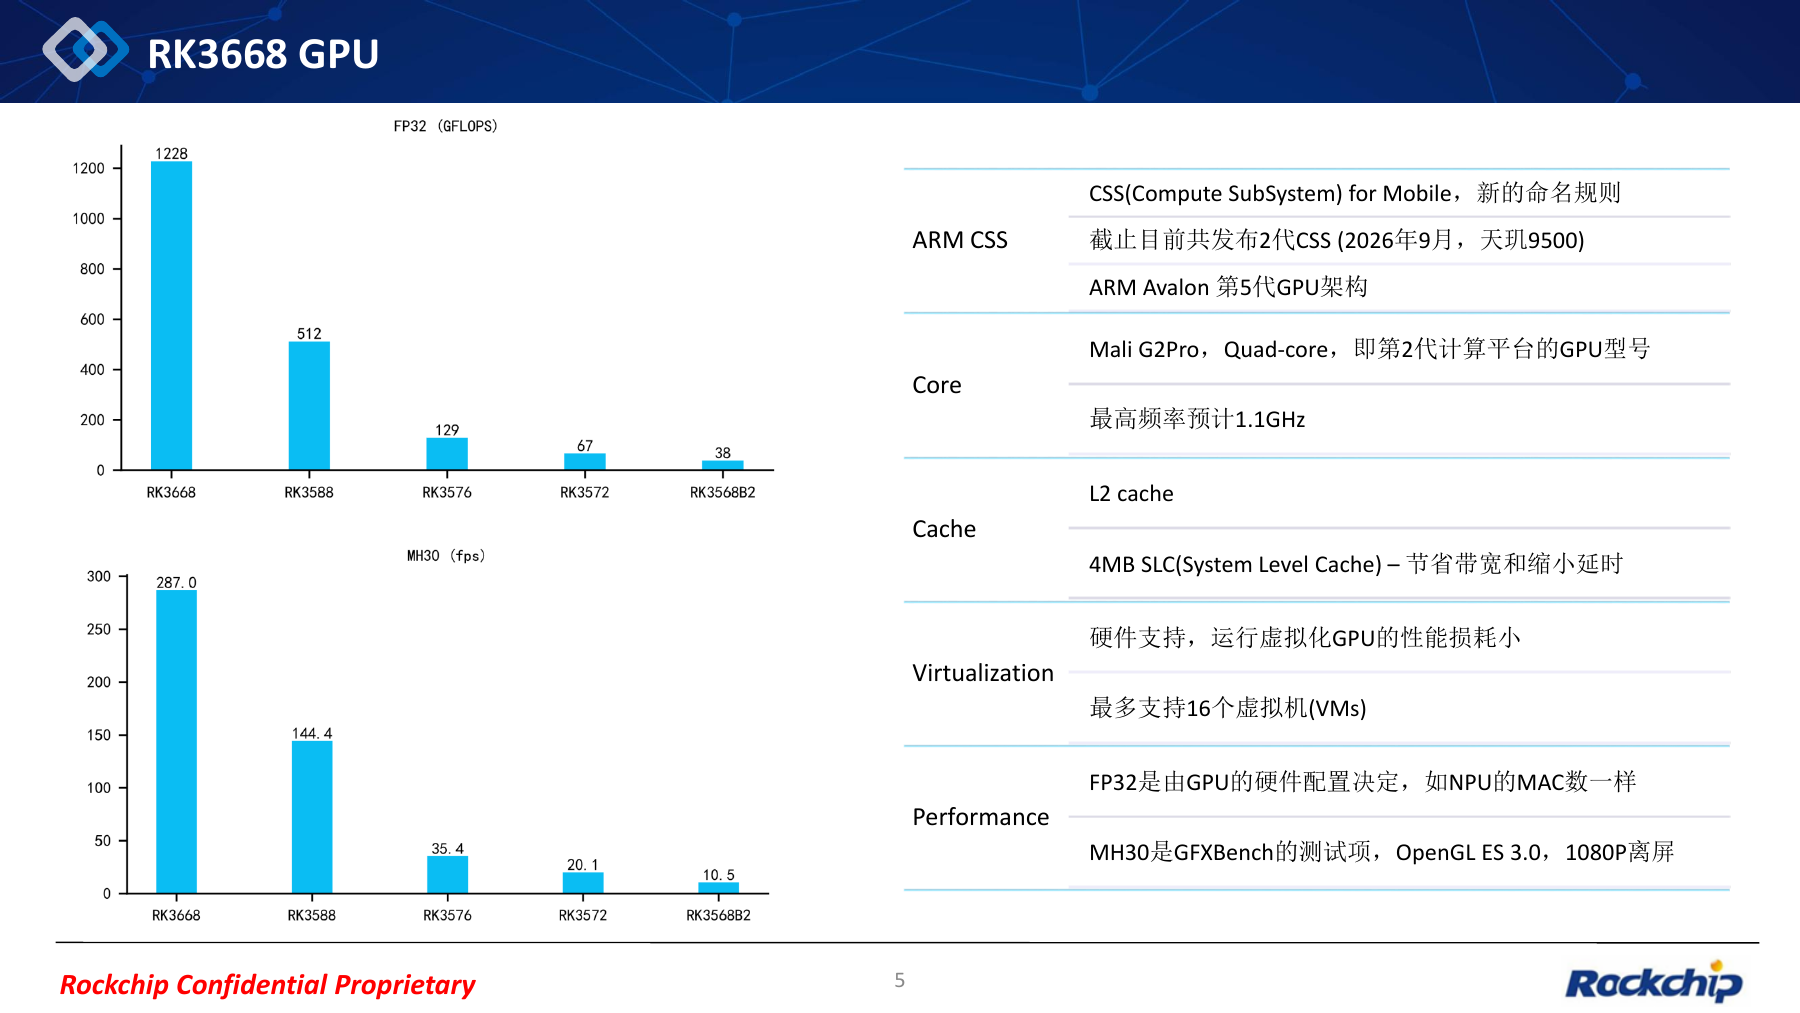
GPU 是 Mali G2 Pro MC4 预期最大值 1.1GHz。列出了最多可用于 16 虚拟机的硬件辅助虚拟化。该限制不是每个实例的性能承诺;驱动程序、调度和并发工作负载需要验证。 FP32 吞吐量和 GFXBench MH30 是不同的指标。
源中的指标 | RK3668 | RK3588 |
CPU kDMIPS | 213.8 | 105.0 |
Geekbench 6 单核 | 1340 | 900 |
GPU FP32 (GFLOPS) | 1228 | 512 |
GFXBench MH30 (fps) | 287.0 | 144.4 |
CPU 图表已标记 kDMIPS,不是普通的 DMIPS。消息来源将多核数量描述为线性总和,将 GB6 描述为单核。 MH30 是 OpenGL ES 3.0,1080P 离屏。由于缺乏完整的测试平台和操作条件,因此这些数字并不是产品性能的保证。
源 PDF 页面 4:CPU 架构和性能比较。
源 PDF 页面 5:GPU 配置、性能和虚拟化。
3。 NPU:保留INT8稀疏资格
页面6图表明确表示 TOPS(INT8 稀疏) 并显示 RK3668 为 44.0。文中分别列出了每个核心的 8.8 TOPS 和并发 CNN/Transformer 工作负载。仅除法并不能建立内部核心组织,并且稀疏吞吐量不应与不同的测量惯例直接进行比较。
整数格式包括INT2/INT3/INT4/INT6/INT8/INT16;浮点格式包括 FP4/FP6/FP8/FP16。列出的组合有 W1.58A8、W2A8、W2A16、W4A8 和 W4A16。功能包括 3D GRID 样本、增强的 MoE 支持和推测采样。软件名称包括 Caffe、TFLite、PyTorch、ONNX NN 和 Android NN。
这些是视觉/语言管道、机器人感知和边缘推理的有用方向。该套牌不支持特定模型、量化精度、上下文长度、令牌或持续功率。使用相关 SDK 和示例测试转换、运算符覆盖率、内存使用和端到端延迟。
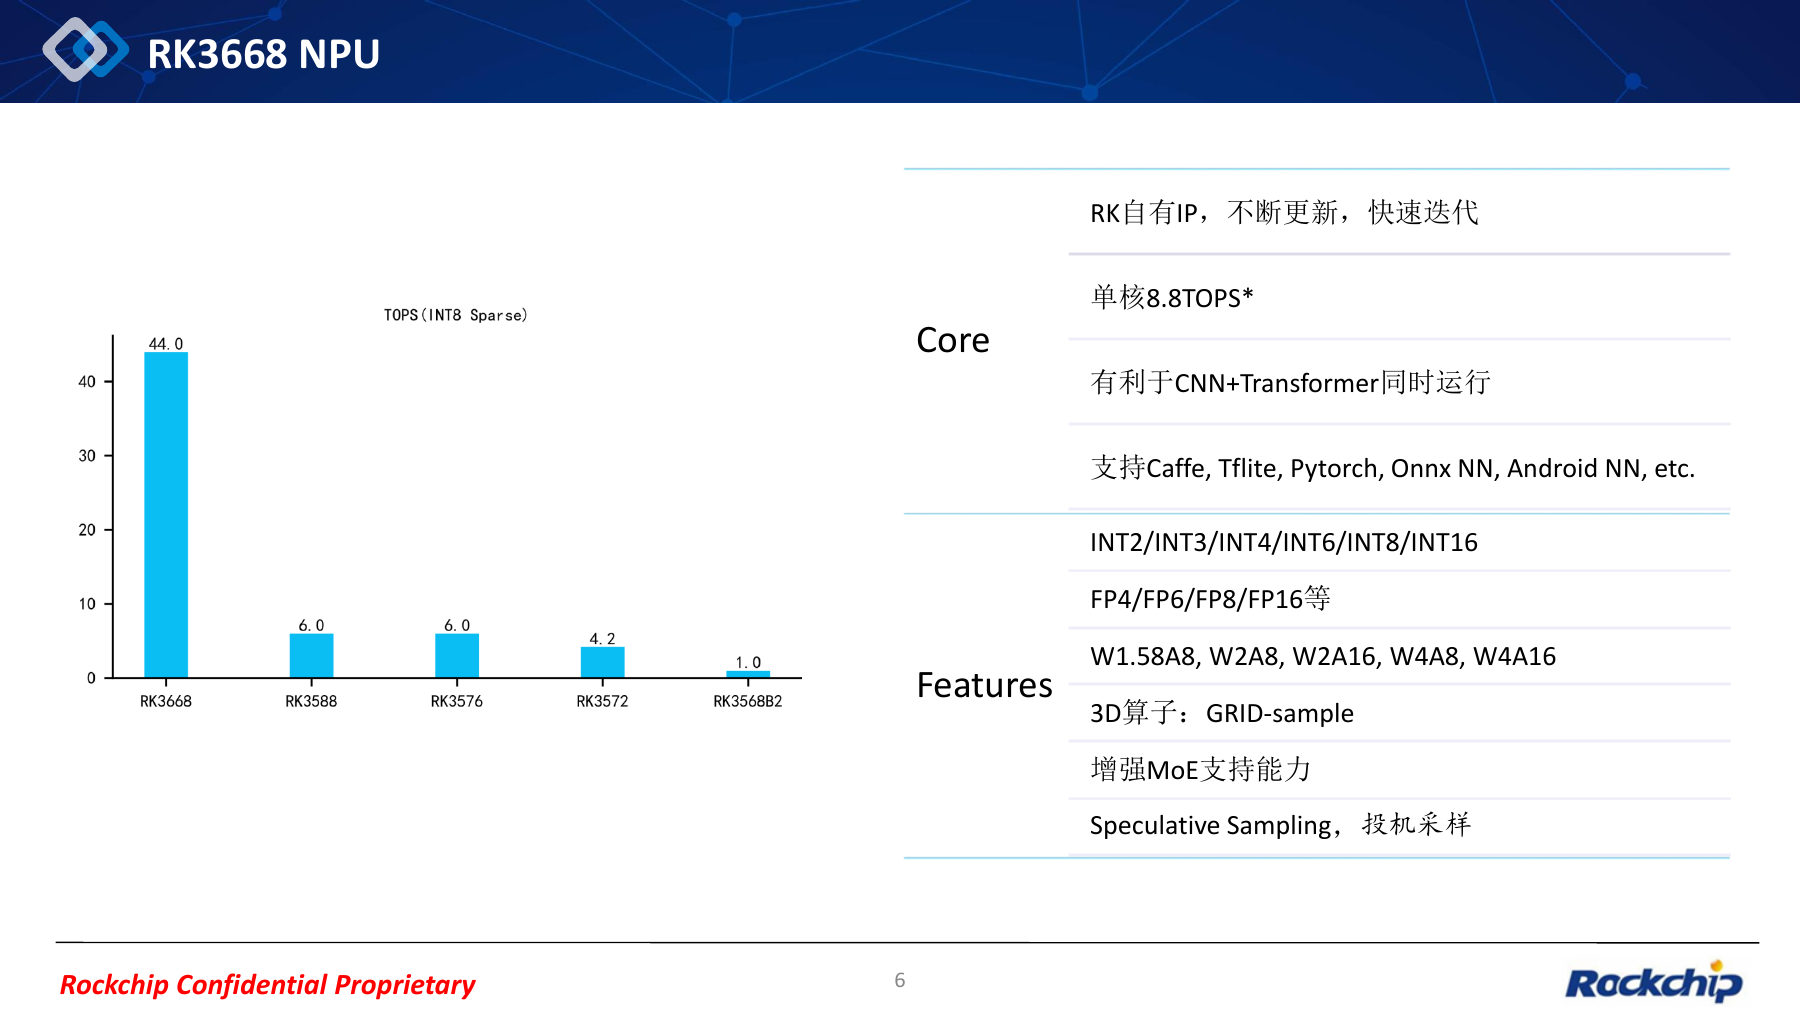
源 PDF 页面 6:NPU 格式、功能和稀疏吞吐量。
4。内存和存储:128 GB/s 是规定规格
第7页列出了LPDDR5/5X-8533、4×16位和68 GB/s; LPDDR6-10667、4×24位和128 GB/s;最高可达 64GB 寻址。 可寻址性并不保证每块主板都配备 64GB RAM。
第3页分别列出了64位LPDDR5x-8533和96位LPDDR6-10667,后面是 128GB*0.88=112GB*0.8=90GB。这与 7 页面的标称带宽表示不同。系数没有完全解释; 90、112 或 128 在此均不被视为测量的应用程序带宽。
存储包括 UFS 4.0、两个通道、Gear5B (11.7 GB/s)、eMMC 5.1、SDMMC 和 SPI。该概述还命名为 NVMe、SFC、eMMC HS400 和“SDIO 3.0 w/ HS200”。后一种措辞保留在源图像中;它的模式关联需要正式的接口文档而不是编辑更正。 UFS 的主要带宽不是持续的文件系统吞吐量。
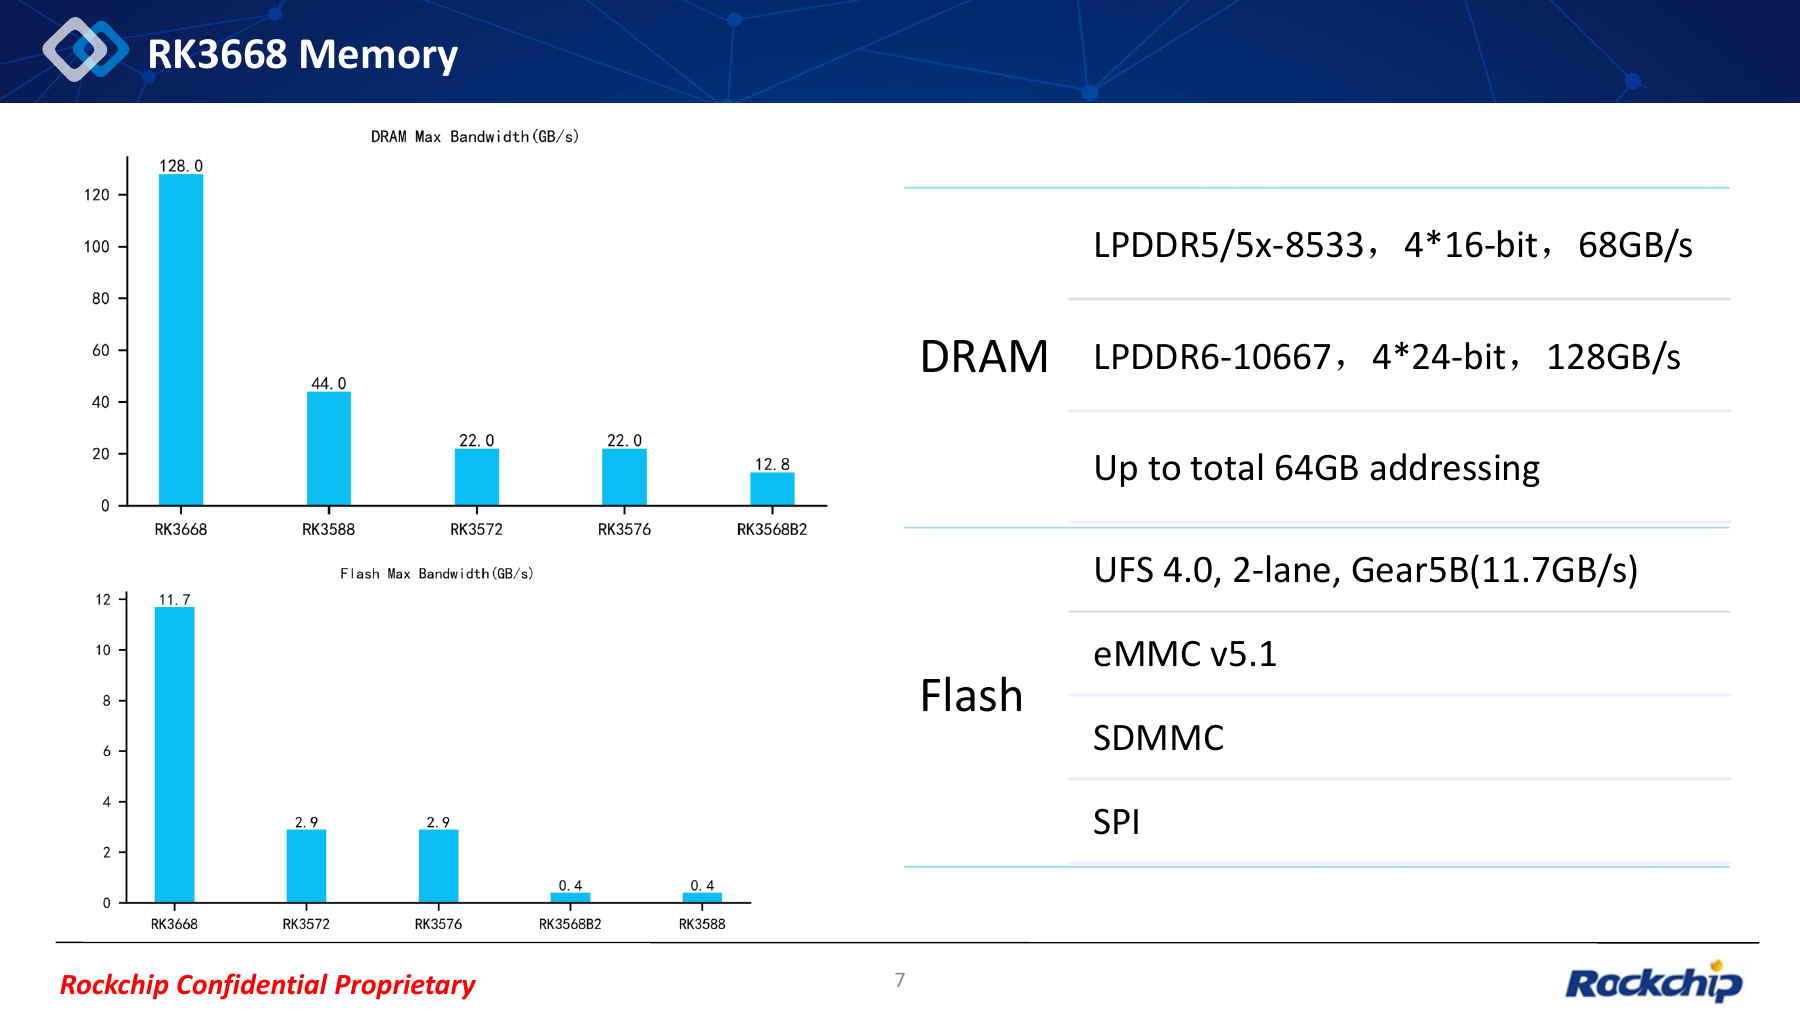
源 PDF 页面 7:内存和存储带宽。
5。多媒体、扩展和安全领域
下面按设计区域总结了密集的概述。完整的文字在 3 页面图像中仍然可见。
块 | 源代码中的功能 |
解码 | H.265/H.264/VP9/AV1/AVS2等;高达 8K@120 |
编码 | H.264/H.265;高达 8K@60; 10位/YUV444 |
显示 | 最大2×8K60或6×4K60;两个 HDMI2.1/eDP1.4/DP 组合,带 DSC; 1 个 4 通道 MIPI-DSI TX,带 DSC; Type-C + DP |
Video input | 双24MP + 1个16MP ISP; HDR、3DNR、140dB HDR、LFM、4-cell、FEC; 4×MIPI CSI-2、C/D-PHY 和 DVP |
Image blocks | AVSP拼接、FEC鱼眼校正、VDPP画质、VPSS视频子系统、DFS立体深度 |
扩展 | PCIe 5.0/3.0; 4×SATA3.1、双USB3.0 DRD、双XGMII、3×10G组合PHY、双RGMII |
USB | 1×USB3.2-10G DRD 带Type-C/DP; 1×USB2.0 OTG; 2×USB2.0主机 |
音频 | SAI(源中的 20-通道)、20-ch ASRC、2×8-ch PDM |
Safety domain | 双 M52,带 DCLS、错误检测、BIST、安全快速启动 |
安全和其他 I/O | Arm TrustZone、安全启动/JTAG、密钥梯、密码引擎、HDCP; I2C/I3C/SPI/UART/GPIO、6×CAN、DSMC |
PCIe 5.0 表示“4 控制器”,但也列出了 1*4-车道+2*2-车道、2*1-车道,使总数和细目不明确。 PCIe 3.0表示1×4、2×2和2×1的五个控制器。 不要添加所有通道、控制器和组合 PHY 来声明同时可用的板接口。 仍然需要管脚复用、通道组合和并发表。
同样,8K 解码、编码和多显示器都是单独规定的限制,并不能证明所有格式、输出和 AI 任务都可以同时最大程度地运行。安全域功能不建立功能安全认证级别。
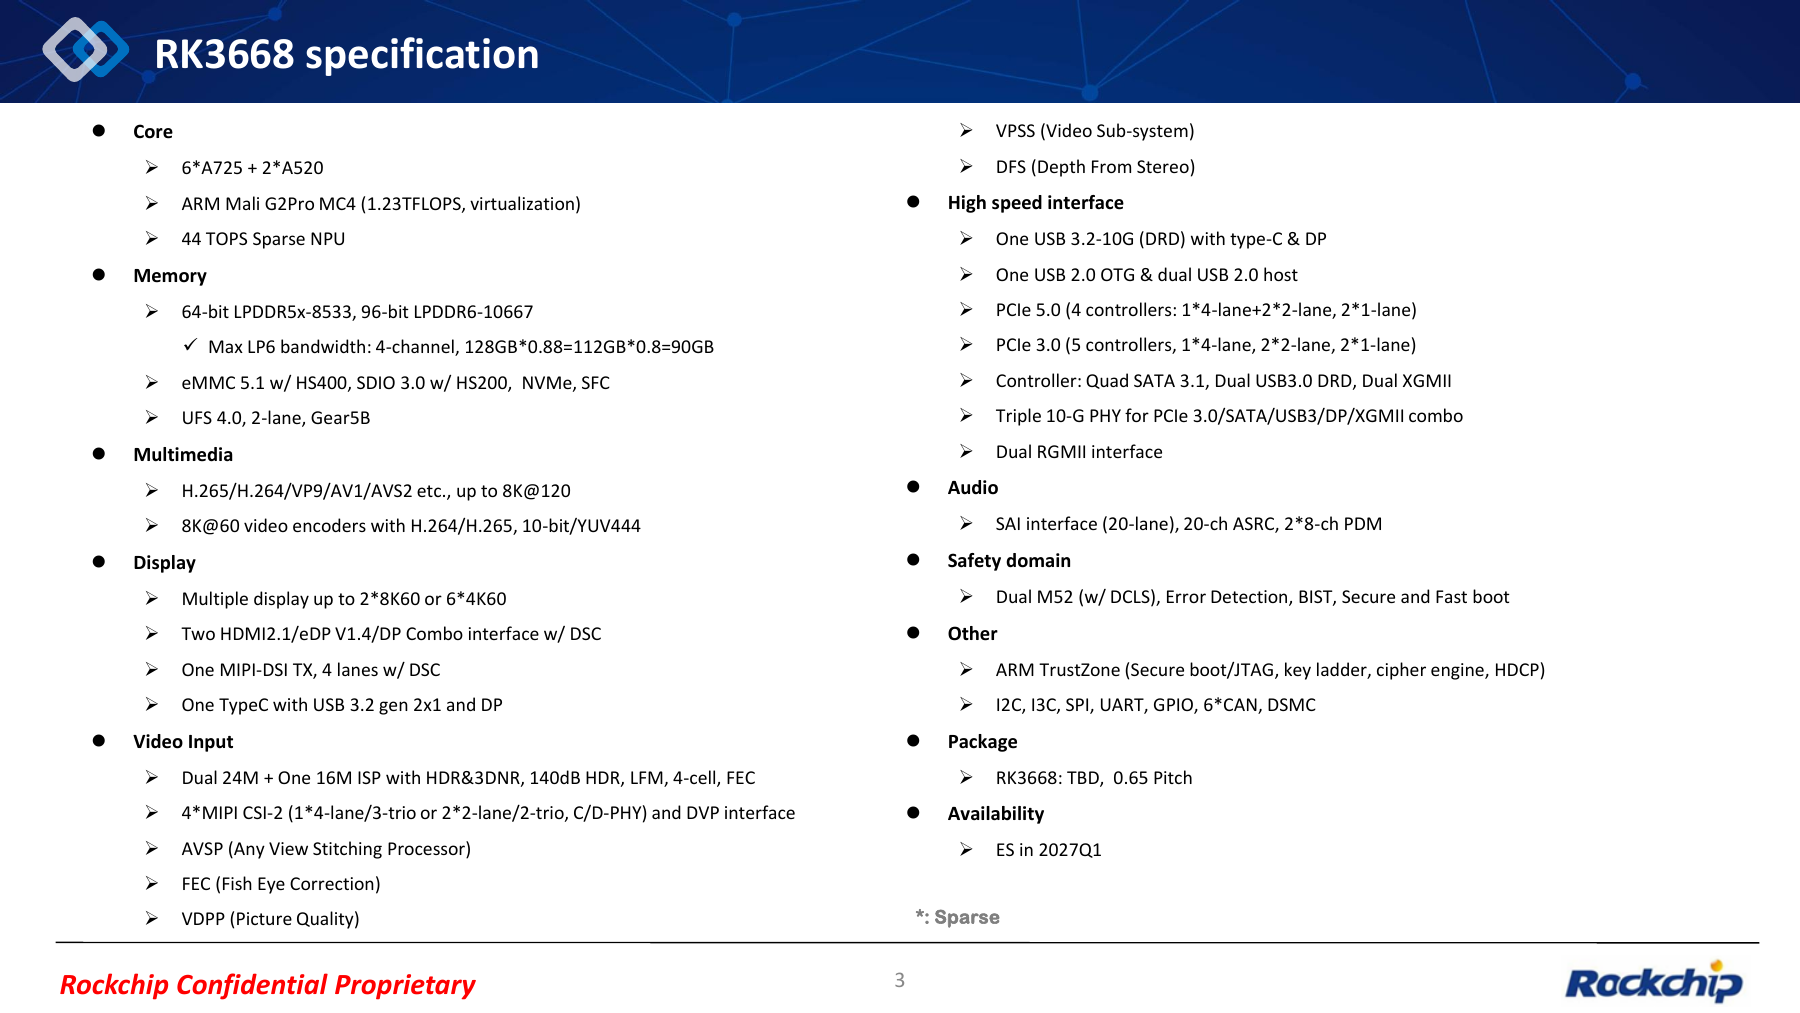
源 PDF 页面 3:RK3668 规范概述。
6。将十大应用方向转化为工程项目
8 页列出了 Android 服务器、交互式显示器、NVR、CVR、显示控制、机器人、NAS、PLC、驾驶舱和 BOX PC。以下为工程分析,并非交付产品清单:
Scenario | 评估能力 | 产品化前检查 |
Android 服务器、BOX PC | 多核CPU、GPU虚拟化、多实例 | 64 位依赖性、每个实例的资源、图像和持续负载 |
机器人 | ISP、立体声深度、NPU、CAN | 传感器同步、模型精度和控制路径延迟 |
NVR, CVR | 视频输入、编解码器和 AI | 真实并发通道、比特率、存储带宽和热量 |
交互式显示、显示控制 | 多种输出和图像/视频处理 | 分辨率组合、复用、显示延迟和驱动程序 |
网络存储 | PCIe,SATA,网络和内存 | 可用 PHY、存储组合、网络吞吐量和功率 |
PLC、智能座舱 | 安全域、CAN和通用外设 | 实时行为、故障处理、软件和认证要求 |
从应用程序瓶颈开始。 NAS 需要的不仅仅是 PCIe 代号:联网和 SATA 可能会共享资源。机器人需要的不仅仅是 TOPS:捕获到控制的延迟很重要。
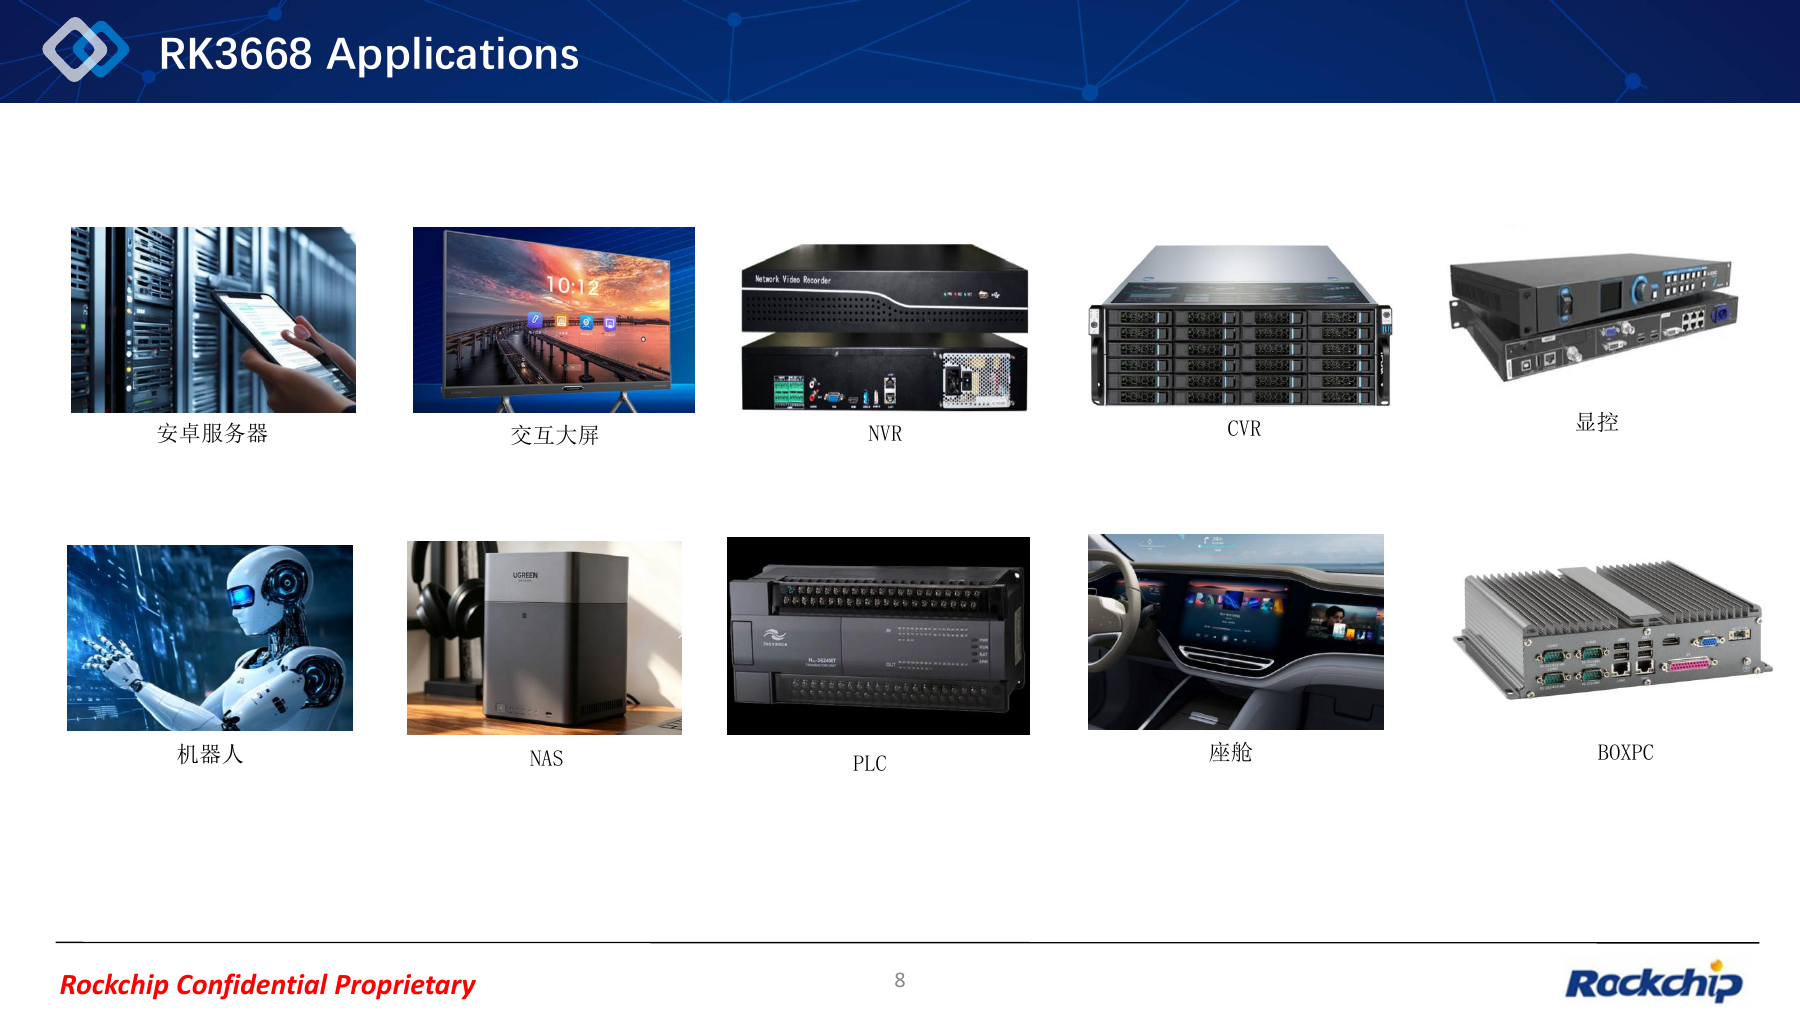
源PDF页面8:十个应用方向。
7。 ArmSoM产品规划
ArmSoM计划密切关注RK3668,一旦样品、SDK支持和硬件验证使产品化可行,就尽快推进相关产品。本套牌未确定 ArmSoM 型号名称、外形尺寸、内存配置、公开接口、定价或发布日期。
今天有用的准备包括 64 位依赖项清单、模型/操作员列表、相机/显示器/存储要求和功率/热量目标。遵循 ArmSoM 网站 和 文档 了解产品信息。较早的 RK3668 outlook 提供中文背景;本文添加了原始页面和可下载源以供直接检查。
8.下载原始 PDF
下载原始RK3668应用程序REL02 PDF(9页,大约1.41 MB)
文件未更改,保留其布局、图表和原始标记。屏幕截图还保留了原始的混合语言内容;它们不被声明为翻译后的源图像。本文提供解读和应用分析。实际设计仍然需要正式的数据表、硬件指南和 SDK 支持。
源 PDF 页面 9:原始结束幻灯片。
最初发表于 ArmSoM 技术博客.