

机器人计算机可以处理感知、规划、网络和控制,但这些工作有不同的时间需求。 ArmSoM SBC 或模块可以托管 Linux 应用程序,而其他硬件则处理严格限制的控制。在选择处理器之前定义该分割。

ArmSoM Sige5
分配失败行为和任务
对于每个函数,说明如果其进程停止、输入变得陈旧或网络消失会发生什么。将执行器控制和紧急行为与合适的、经过验证的实施联系起来。在延迟和重启条件下测试 Linux 主机和控制器之间的通信。更多的计算本身并不能使控制系统变得可靠。
在绩效目标之前定义失败行为
指定当摄像机停止、网络掉线、进程崩溃或断电时会发生什么情况。在适当的情况下使用时间戳和命令到期时间。首先在禁用执行器的情况下或在安全的测试台上测试这些情况。快速物体检测器并不能证明整个机器人的反应是安全的。
测量完整的感知环
在同时记录和通信的情况下记录捕获到决策的时间、丢失的帧和变化。确认模型转换保持所需的准确性。确定最终机柜中持续运行所需的电源和冷却大小。记录 NPU 执行的功能以及 CPU、GPU 或其他控制器上保留的功能。
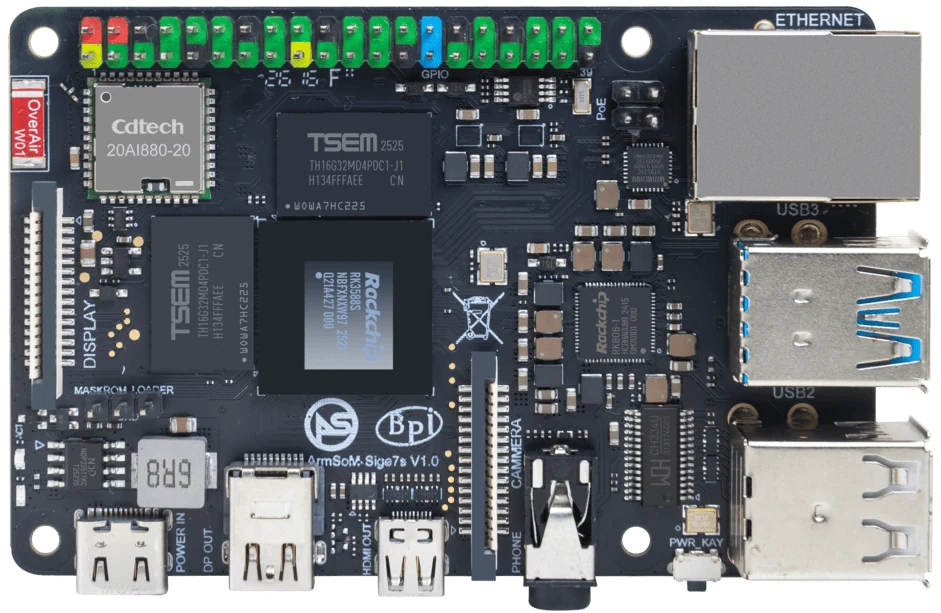
ArmSoM Sige7s
根据您的要求进行选择
要求或情况 | 评估什么 | 决定详情 |
应用计算机 | 感知、UI 和网络 | 验证负载和恢复。 |
执行器控制器 | 计时和有界命令 | 定义失去指挥行为。 |
系统设计 | 电力、应急响应和测试 | 独立于 AI 准确性进行评估。 |
示例设计
将机器人接口纳入延迟和安全预算
移动机器人可能使用 Linux 板进行感知和规划,同时使用单独的控制器处理电机计时和停止行为。定义相机带宽、传感器更新、命令期限和通信丢失后的恢复。从完整的工作负载中选择计算机。仅当预期模型和输入管道在系统时序预算内可靠工作时,集成 NPU 才相关。
硬件和文档
Sige5 · RK3576
RK3576,四个 Cortex-A72 和四个 Cortex-A53 内核,6 TOPS NPU,双千兆以太网和 M.2 PCIe 2.1 x1。
Sige7s · RK3588S
RK3588S、6 TOPS NPU、千兆以太网和可拆卸 eMMC。尺寸:85 × 56 × 17 mm。更换 eMMC 之前请断开电源。
常见问题
每个机器人都需要 NPU 吗?
不会。感知工作负载和软件决定加速是否有用。
产品信息和支持
来源
由 ArmSoM 使用以下文档编写。示例设计是建议,而不是测量的客户安装。