

Робот-компьютер может заниматься восприятием, планированием, созданием сетей и контролем, но у этих задач разные временные требования. SBC или модуль ArmSoM могут размещать приложения Linux, в то время как другое оборудование обеспечивает жестко ограниченное управление. Определите это разделение перед выбором процессоров.

ArmSoM Sige5
Назначайте поведение при сбоях, а также задачи.
Для каждой функции укажите, что произойдет, если ее процесс остановится, ввод станет устаревшим или сеть исчезнет. Привязывайте управление приводом и аварийное поведение к подходящей проверенной реализации. Проверьте связь между хостом Linux и контроллерами в условиях задержки и перезапуска. Увеличение объема вычислений само по себе не делает систему управления надежной.
Определите поведение при сбоях до достижения целевых показателей производительности.
Укажите, что происходит, когда камера останавливается, падает сеть, происходит сбой процесса или падает питание. При необходимости используйте временные метки и срок действия команды. Сначала проверьте эти случаи с отключенными приводами или на безопасном испытательном стенде. Быстрый детектор объектов не доказывает, что весь робот реагирует безопасно.
Измерьте всю петлю восприятия.
Записывайте время от захвата до принятия решения, пропущенные кадры и отклонения при одновременной регистрации и обмене данными. Убедитесь, что преобразование модели сохраняет необходимую точность. Подберите мощность и охлаждение для обеспечения устойчивой работы в конечном корпусе. Документ, функции которого выполняет NPU и которые остаются на CPU, GPU или другом контроллере.
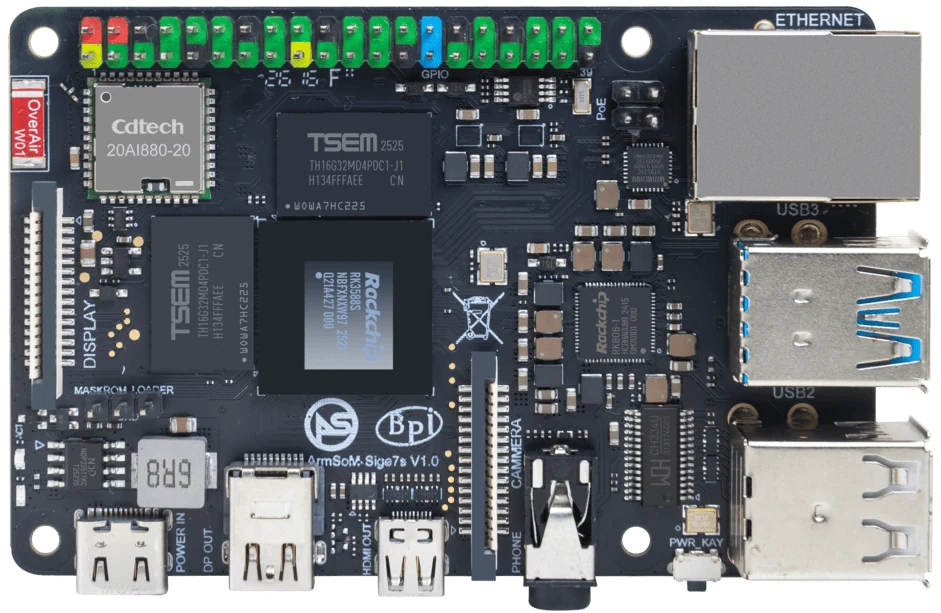
ArmSoM Sige7s
Сопоставьте выбор с вашими требованиями
Требование или ситуация | Что оценить | Детали решения |
Прикладной компьютер | Восприятие, пользовательский интерфейс и работа в сети | Проверка загрузки и восстановления. |
Контроллер привода | Тайминг и ограниченные команды | Определите поведение, связанное с потерей контроля. |
Проектирование системы | Электропитание, реагирование на чрезвычайные ситуации и испытания | Оценивайте независимо от точности ИИ. |
Пример дизайна
Учитывайте в интерфейсах роботов задержку и бюджет безопасности.
Мобильный робот может использовать плату Linux для восприятия и планирования, в то время как отдельный контроллер управляет синхронизацией двигателя и поведением остановки. Определите пропускную способность камеры, обновления датчиков, сроки выполнения команд и восстановление после потери связи. Выберите компьютер из этой полной рабочей нагрузки. Интегрированный NPU актуален только тогда, когда предполагаемая модель и входной конвейер надежно работают в пределах временного бюджета системы.
Аппаратура и документация
Sige5 · RK3576
RK3576, четыре ядра Cortex-A72 и четыре ядра Cortex-A53, 6 TOPS NPU, двойной Gigabit Ethernet и M.2 PCIe 2.1 x1.
Документация по оборудованию · Описание товара
Sige7s · RK3588S
RK3588S, 6 TOPS NPU, Gigabit Ethernet и съемный eMMC. Размеры: 85 × 56 × 17 mm. Перед заменой eMMC отключите питание.
Документация по оборудованию · Описание товара
Часто задаваемые вопросы
Требуется ли NPU для каждого робота?
Нет. Рабочая нагрузка на восприятие и программное обеспечение определяют, будет ли ускорение полезным.
Информация о продукте и поддержка
Источники
Написано ArmSoM с использованием документации ниже. Примеры проектов — это предложения, а не измеренные установки клиентов.