

Ein SBC passt zu Linux-Anwendungen, Netzwerken und komplexen Schnittstellen. Ein Mikrocontroller kann eine kleinere Steuerungsaufgabe ohne den gleichen Betriebssystem-Overhead bewältigen. Viele Produkte verwenden beides. Wählen Sie die Unterteilung aus Timing-, Start- und Wartungsanforderungen.
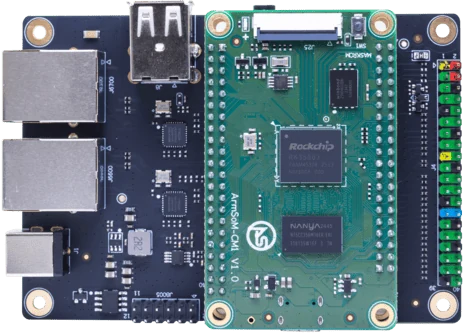
ArmSoM CM1-IO Träger und Modul. Trägerstecker und Stromeingang unterscheiden sich vom reinen CM1-Modul.
Separates striktes Timing von der Anwendungsarbeit
Listen Sie die Antwortfristen auf und was passiert, wenn sie verpasst werden. Halten Sie diese Anforderungen von Dashboards, Datenbanken oder Remote-Updates ab. Eine Linux-Anwendung kann komplexe Dienste verwalten, aber ein strenger Regelkreis erfordert eine Implementierung, deren Timing gemessen wurde. Das Hinzufügen eines anderen Prozessors hilft nur, wenn Verantwortlichkeiten und Fehlerverhalten definiert sind.
Gestaltung des Kommunikationsvertrags
Der Host kann gewünschte Zustände oder begrenzte Befehle senden, während ein Controller Grenzen prüft und den Ist-Zustand meldet. Fügen Sie Nachrichtenversion, Sequenz, Timeout und Fehlerstatus hinzu. Entscheiden Sie, was der Controller tut, wenn Befehle nicht mehr ankommen. Vermeiden Sie eine Anordnung, bei der der zuletzt empfangene Befehl ohne eine absichtliche Sicherheitsbewertung auf unbestimmte Zeit aktiv bleibt.
Vergleichen Sie die Systemkomplexität, nicht nur die Chipzahl
Das Hinzufügen eines Controllers führt zu Firmware-, Update- und Kommunikationsarbeit, kann jedoch die Verantwortlichkeiten klarer machen. Ein einfacher Datenlogger benötigt diese Aufteilung möglicherweise nicht. Ein angeschlossener Aktuator profitiert oft davon. Wählen Sie die Architektur, die vom Team getestet und gewartet werden kann, anstatt davon auszugehen, dass ein leistungsstarkes Board jede Funktion übernehmen sollte.
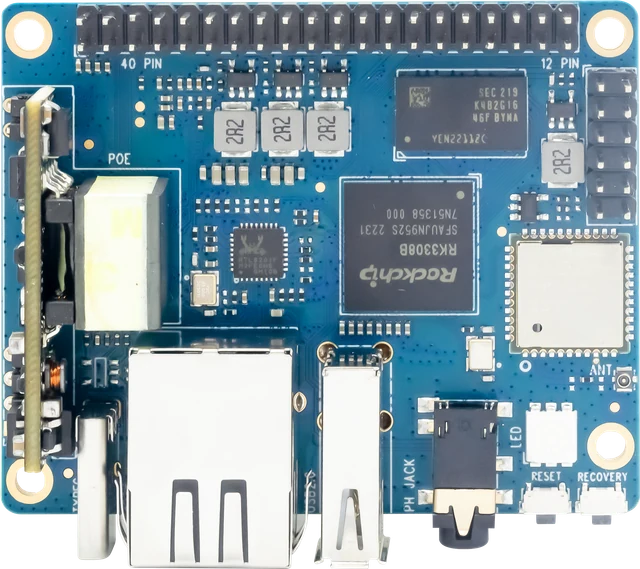
ArmSoM P2 Pro
Passen Sie die Wahl an Ihre Anforderungen an
Anforderung oder Situation | Was zu bewerten ist | Einzelheiten der Entscheidung |
Linux Plattform | Netzwerk, UI, Dateien und Dienste | Planen Sie Updates und Wiederherstellung. |
Mikrocontroller | Zeitplan und Überwachung peripherer Stellen | Definieren Sie ein begrenztes Verhalten. |
Anschluss | Befehle und gemeldeter Zustand | Erkennen Sie abgestandene oder fehlende Nachrichten. |
Beispielhafte Gestaltung
Separate Echtzeitsteuerung von der Linux-Anwendung
Ein Motorcontroller mit strengen Timing-Anforderungen kann einen dedizierten Steuerungsprozessor benötigen, auch wenn ein Linux-Board Netzwerk und eine Benutzeroberfläche bietet. Entscheiden Sie, wie Befehle, Grenzen und Status die Grenze überschreiten. Eine schnellere Anwendung CPU stellt keine begrenzte Antwortzeit her. Testen Sie das System, wenn die Linux-Seite beschäftigt ist, neu starten oder vom Controller getrennt werden.
Hardware und Dokumentation
CM1 · RK3506J
RK3506J mit drei Cortex-A7-Kernen, einer Cortex-M0- und 256 MB / 512 MB DDR3L-Option. Das 5 V Modulangebot unterscheidet sich vom 12 V-Eingang des CM1-IO-Trägers.
Hardware-Dokumentation · Produktdetails
Forge1 · RK3506J
RK3506J Entwicklungsboard mit 512 MB DDR3L, NAND-Speicher und dualem 100 Mbps Ethernet. Überprüfen Sie die komplette Schnittstellenschaltung vor der Feldverdrahtung.
Hardware-Dokumentation · Produktdetails
P2 Pro · RK3308B-S
RK3308B-S, 256 MB / 512 MB DDR3, 100 Mbps Ethernet, PDM und I2S Audio. Boardgröße: 65 × 52.5 mm. Speicher- und Netzzubehör hängen von der bestellten Konfiguration ab.
Hardware-Dokumentation · Produktdetails
Häufig gestellte Fragen
Macht diese Architektur ein Gerät sicherheitszertifiziert?
Nein. Die Sicherheitszertifizierung erfordert ein angemessenes Systemdesign und Nachweise, die über diese Arbeitsteilung hinausgehen.
Produktinformationen und Support
Quellen
Geschrieben von ArmSoM mit der folgenden Dokumentation. Beispieldesigns sind Vorschläge, keine gemessenen Kundeninstallationen.