

Ein Robotercomputer kann Wahrnehmung, Planung, Vernetzung und Kontrolle übernehmen, aber diese Jobs haben unterschiedliche Timing-Anforderungen. Ein ArmSoM SBC oder Modul kann Linux-Anwendungen hosten, während andere Hardware eng begrenzte Steuerung übernimmt. Definieren Sie diese Aufteilung, bevor Sie Prozessoren auswählen.

ArmSoM Sige5
Fehlerverhalten sowie Aufgaben zuweisen
Geben Sie für jede Funktion an, was passiert, wenn der Prozess stoppt, die Eingabe veraltet ist oder das Netzwerk verschwindet. Aktuatorsteuerung und Notfallverhalten an eine geeignete, validierte Implementierung binden. Testen Sie die Kommunikation zwischen dem Linux-Host und den Controllern unter Verzögerungs- und Neustartbedingungen. Mehr Rechenleistung macht ein Steuerungssystem nicht allein zuverlässig.
Definieren Sie Fehlerverhalten vor Leistungszielen
Geben Sie an, was passiert, wenn eine Kamera stoppt, das Netzwerk ausfällt, der Prozess abstürzt oder der Strom ausfällt. Verwenden Sie Zeitstempel und Befehl Ablauf, wo angebracht. Testen Sie diese Fälle zuerst mit deaktivierten Aktoren oder auf einem sicheren Prüfstand. Ein schneller Objektdetektor beweist nicht, dass der komplette Roboter sicher reagiert.
Messen Sie die komplette Wahrnehmungsschleife
Aufzeichnung der Erfassungszeit bis zur Entscheidung, fehlender Frames und Variation unter gleichzeitiger Protokollierung und Kommunikation. Bestätigen Sie, dass die Modellkonvertierung die erforderliche Genauigkeit beibehält. Größe Strom und Kühlung für einen dauerhaften Betrieb im endgültigen Gehäuse. Dokument, das die Funktionen des NPU ausführt und das auf CPU, GPU oder einem anderen Controller verbleibt.
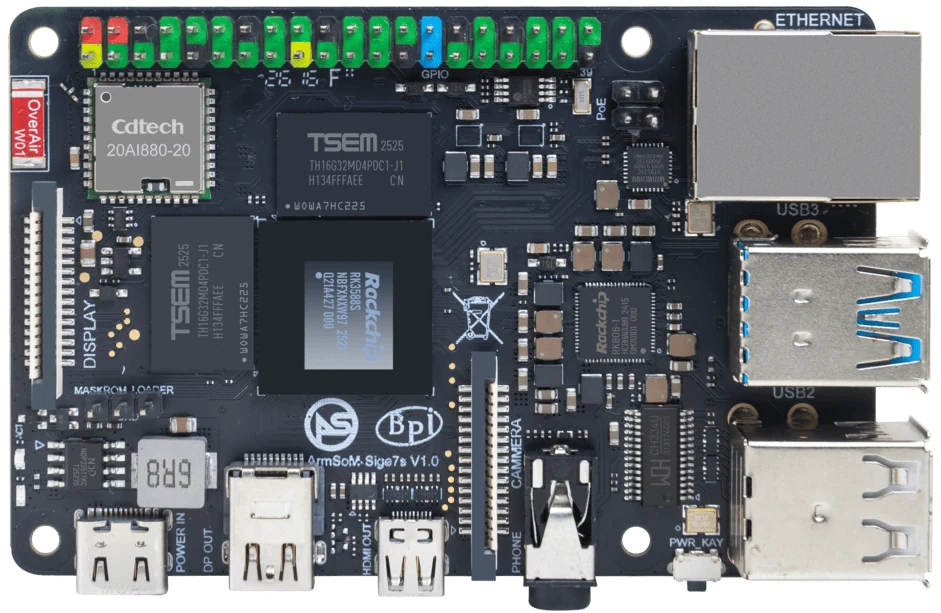
ArmSoM Sige7s
Passen Sie die Wahl an Ihre Anforderungen an
Anforderung oder Situation | Was zu bewerten ist | Einzelheiten der Entscheidung |
Anwendungsrechner | Perception, UI und Networking | Validieren Sie die Belastung und die Erholung. |
Aktuatorsteuerung | Zeitplanung und begrenzte Befehle | Definieren Sie das Loss-of-Command-Verhalten. |
Systemplanung | Leistung, Notreaktion und Prüfung | Bewerten Sie unabhängig von der KI-Genauigkeit. |
Beispielhafte Gestaltung
Roboter-Schnittstellen in Latenz und Sicherheitsbudget
Ein mobiler Roboter könnte ein Linux-Board für Wahrnehmung und Planung verwenden, während ein separater Controller das Motor-Timing und das Stoppverhalten übernimmt. Definieren Sie die Bandbreite der Kamera, Sensoraktualisierungen, Befehlsfristen und Wiederherstellung nach Kommunikationsverlust. Wählen Sie den Computer aus dieser vollständigen Arbeitslast. Eine integrierte NPU ist nur dann relevant, wenn das vorgesehene Modell und die vorgesehene Eingangspipeline zuverlässig innerhalb des Zeitbudgets des Systems arbeiten.
Hardware und Dokumentation
Sige5 · RK3576
RK3576, vier Cortex-A72 und vier Cortex-A53 Kerne, 6 TOPS NPU, Dual Gigabit Ethernet und M.2 PCIe 2.1 x1.
Hardware-Dokumentation · Produktdetails
Sige7s · RK3588S
RK3588S, 6 TOPS NPU, Gigabit Ethernet und Wechselbar eMMC. Abmessungen: 85 × 56 × 17 mm. Trennen Sie die Stromversorgung, bevor Sie eMMC ersetzen.
Hardware-Dokumentation · Produktdetails
Häufig gestellte Fragen
Wird für jeden Roboter ein NPU benötigt?
Nein. Die Wahrnehmungsarbeitslast und die Software bestimmen, ob Beschleunigung nützlich ist.
Produktinformationen und Support
Quellen
Geschrieben von ArmSoM mit der folgenden Dokumentation. Beispieldesigns sind Vorschläge, keine gemessenen Kundeninstallationen.